開催予定のイベント
| 参加枠 | 申込形式 | 参加費 |
|---|---|---|
一般 | 先着順 | 無料 |
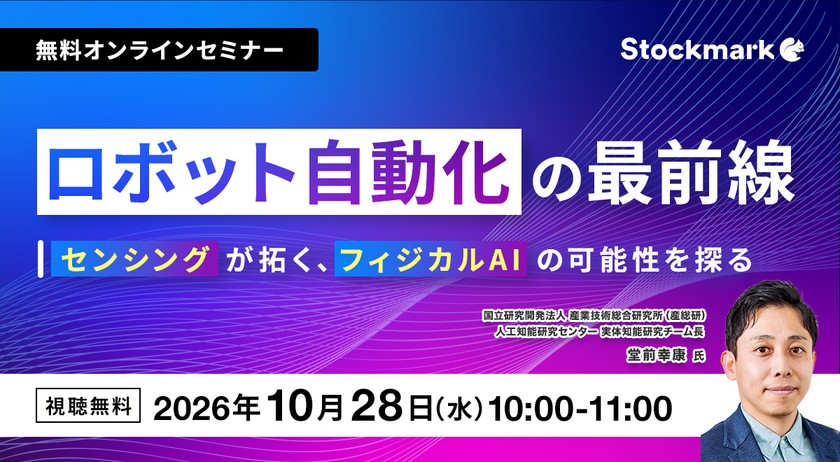
AIが物理世界へと展開する「フィジカルAI」の波が加速する中、
大手製造業の研究開発・製品開発や開発設計部門においては、
これまで自動化が不可能とされてきた高度な手作業や「熟練者のカン・コツ」をいかにデータ化し、
自律型ロボットシステムへと昇華させるかが次世代の技術競争力を左右します。
しかし、人間のように器用で柔軟な動作(マニピュレーション)を実装するには、
視覚・触覚といった感覚情報の統合処理、学習効率の限界(約8,300倍の壁)、
機体ごとに異なる「身体性ギャップ」など、越えるべき大きな技術的障壁が存在します。
本セミナーでは、ロボットマニピュレーションおよび視触覚センシング研究の第一人者である
産業技術総合研究所の堂前幸康 氏をお迎えします。
最新のVLA(Vision-Language-Action)モデルやロボット基盤モデル、
マルチモーダルセンシングがもたらすブレイクスルーを解説するとともに、
実世界適応に向けた最新の研究開発動向と、日本の製造業が注力すべき技術戦略を解き明かします。
<<お申し込みはこちら>>
https://media.stockmark.co.jp/event/20261028/
※弊社イベントページへ遷移します。
日 時:2026年10月28日(水) 10:00-11:00
場 所:オンライン(eventhub)
参 加 費:無料
主 催:ストックマーク株式会社
国立研究開発法人 産業技術総合研究所(産総研)人工知能研究センター 実体知能研究チーム長
産業技術総合研究所 人工知能研究センター 実体知能研究チーム長。大阪大学大学院基礎工学研究科 招へい教授を兼務。
ロボットマニピュレーション、マシンビジョン、マルチモーダルロボット学習を専門とし、多モーダル情報と身体運動を統合した、実世界で働くAIロボットの研究に取り組んでいる。10年間の民間企業での研究開発経験を有し、産業用3Dビジョンとロボット自動化技術の研究開発・実用化に携わった。
現在は、身体性に根ざしたロボット基盤モデル、経験に基づくロボット学習、実世界マニピュレーションの研究を推進している。R&D 100 Awards(米国)、情報処理学会 喜安記念業績賞、FA財団論文賞などを受賞。博士(情報科学、北海道大学)。
<<お申し込みはこちら>>
https://media.stockmark.co.jp/event/20261028/
※弊社イベントページへ遷移します。